Wesentliche Details
Versand:Expresslieferung
Produkteinführung
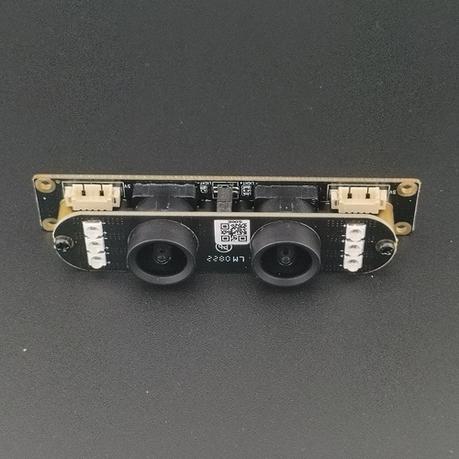
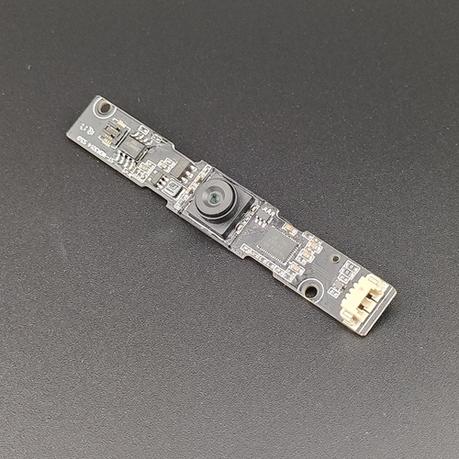
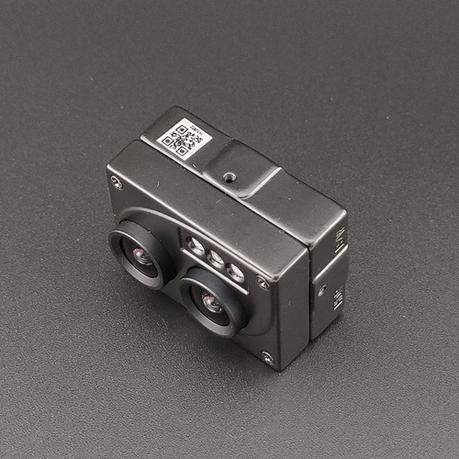
Die RS-288(ego) ist eine dedizierte Multimodal-Datenerfassungskamera, entwickelt für Training großer Modelle für verkörperte KI-Roboter und Aufbau von Datensätzen für verkörperte Intelligenz. Dieses am Kopf montierbare Stereogerät liefert eine egozentrische Perspektivaufnahme aus der Ich-Perspektive und integriert zwei 2-MP-Global-Shutter-Bildsensoren, eine 6-Achsen-Inertialmesseinheit und synchronisierte Dual-Mikrofone, wodurch vollständig zeitlich ausgerichtete visuelle, inertiale und akustische Daten erzeugt werden, die für moderne verkörperte KI-Systeme erforderlich sind.
Mit einer kombinierten nativen RGB-Auflösung von 3840×1200 und hardwarebasierter Synchronisierung über alle Erfassungsmodule hinweg eliminiert der RS288 die arbeitsintensive manuelle zeitliche Ausrichtung während der Vorverarbeitung von Datensätzen. Werkskalibrierte intrinsische und extrinsische Stereoparameter ermöglichen eine sofort einsatzbereite Ausgabe von Tiefen- und Raumdaten, wodurch er sich perfekt für den Aufbau von Trainingsdatensätzen für visuomotorisches Policy-Lernen, verkörperte Wahrnehmung, SLAM-Navigation und multimodale verkörperte große Modelle eignet. Sein Standard-UVC-Protokoll und die USB-C-Schnittstelle gewährleisten eine nahtlose Integration mit Robotik-Entwicklungsplattformen unter Windows, Android und Linux.
Kernvorteile für das Training großer Modelle der verkörperten KI
- Global-Shutter-Bildgebung für dynamische verkörperte Interaktion
Duale 1/2,8-Zoll-Global-Shutter-Sensoren eliminieren Rolling-Shutter-Verzerrungen vollständig und erfassen geometrisch präzise, verwacklungsfreie Bilder selbst bei schnellen Roboterbewegungen, Objektmanipulation und dynamischer Umgebungsinteraktion. Mit 2,8μm × 2,8μm Pixeln und einem breiten Dynamikbereich von 65,3dB bewahrt es feinste visuelle Details in kontrastreichen realen Szenen und liefert hochpräzise Trainingsdaten, die die Generalisierung und Robustheit von Modellen der verkörperten Wahrnehmung verbessern.
- Eng gekoppelte visuell-inertiale Daten für das Lernen von Motorrichtlinien
Ein integriertes 6-Achsen-IMU (3-Achsen-Beschleunigungsmesser + 3-Achsen-Gyroskop) gibt Echtzeit-Beschleunigungs- und Winkelgeschwindigkeitsdaten aus, die perfekt mit dem Dual-Kamera-Stream hardware-synchronisiert sind. Dieser eng gekoppelte visuell-inertiale Datensatz ist grundlegend für das Training von Roboter-Posenschätzung, Bewegungssteuerung und End-to-End-Modellen für visuomotorische Policies und beseitigt die Notwendigkeit komplexer nachträglicher zeitlicher Ausrichtung sowie reduziert den Datensatz-Vorverarbeitungsaufwand für Embodied-AI-Teams.
- Multimodale audio-visuelle Daten für verkörperte Intelligenz
Dual integrierte Mikrofone erfassen stereophone Umgebungsgeräusche, die vollständig mit visuellen und Bewegungsdaten abgestimmt sind, und ermöglichen so den Aufbau vollständiger multimodaler Datensätze für verkörperte große Modelle. Dies unterstützt die Entwicklung multimodaler verkörperter KI-Systeme, die zu gemeinsamem visuell-auditivem Szenenverständnis, Mensch-Roboter-Interaktion und akustischer Ereigniswahrnehmung fähig sind, und erweitert die Wahrnehmungsdimension der Roboterintelligenz.
- Offline-Standalone-Aufzeichnung für reale Embodied-Datensätze
Onboard-TF-Kartenspeicher mit bis zu 256 GB unterstützt langfristige eigenständige Datenaufzeichnung ohne Host-Computer, ideal für die reale Felddatenerfassung in unstrukturierten Umgebungen. Testplattformen für verkörperte Roboter oder tragbare Rigs zur menschlichen Demonstration können stundenlange kontinuierliche multimodale Interaktionsdaten erfassen und so den Aufbau großer realer Datensätze unterstützen, um die Zero-Shot-Generalisierung verkörperter großer Modelle zu verbessern.
- Werksseitige Stereo-Kalibrierung für beschleunigte Modelliteration
Jede RS288-Einheit durchläuft eine werksseitige Kalibrierung der binokularen intrinsischen und extrinsischen Parameter und liefert so eine pixelgenaue Stereoausrichtung direkt ab Werk. Dies eliminiert zeitaufwändige Vor-Ort-Kalibrierungsarbeiten, reduziert den Aufwand für die Datenvorverarbeitung und ermöglicht es Teams für verkörperte KI, sofort nutzbare Stereo-Tiefen- und Raumdaten zu erzeugen, was den Zyklus von der Datenerfassung bis zur Modelltrainingsiteration erheblich verkürzt.
Optisches Design, optimiert für verkörperte Wahrnehmung
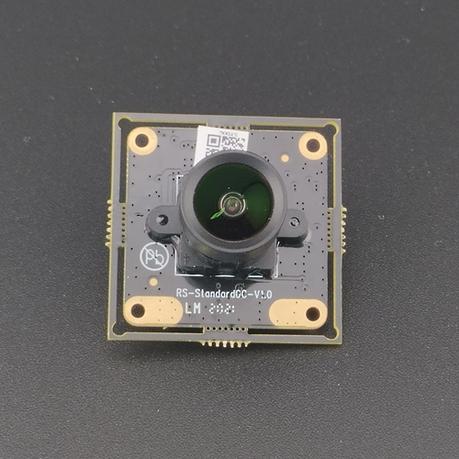
Die RS288 ist mit hochpräzisen 5G-Strukturierungslinsen in einer standardmäßigen M12×P0.5-Fassung ausgestattet, mit einer gesamten optischen Baulänge von 15,56 mm. Das Festbrennweiten-Design liefert eine stabile, konsistente Bildgebung über typische Arbeits- und Interaktionsdistanzen von Robotern hinweg, während das ultraweite diagonale Sichtfeld von 208° umfangreiches egozentrisches Umgebungsmaterial erfasst – ideal für das Training von Modellen für verkörperte Navigation, Szenenverständnis und Objektmanipulation. Die Linsen werden während der Fertigung präzise ausgerichtet, um langfristige Stereogenauigkeit und eine konsistente Datensatzqualität zu gewährleisten.
Optisches Design, optimiert für verkörperte Wahrnehmung
Die RS288 ist mit hochpräzisen 5G-Strukturierungslinsen in einer standardmäßigen M12×P0.5-Fassung ausgestattet, mit einer gesamten optischen Baulänge von 15,56 mm. Das Festbrennweiten-Design liefert eine stabile, konsistente Bildgebung über typische Arbeits- und Interaktionsdistanzen von Robotern hinweg, während das ultraweite diagonale Sichtfeld von 208° umfangreiches egozentrisches Umgebungsmaterial erfasst – ideal für das Training von Modellen für verkörperte Navigation, Szenenverständnis und Objektmanipulation. Die Linsen werden während der Fertigung präzise ausgerichtet, um langfristige Stereogenauigkeit und eine konsistente Datensatzqualität zu gewährleisten.
Hauptanwendungen in verkörperter KI und großen Robotermodellen
- Aufbau multimodaler Trainingsdatensätze für große Embodied-AI-Modelle
- Datenerfassung menschlicher Demonstrationen für das Erlernen von Robotermanipulationsfähigkeiten
- Training visuomotorischer Policies und End-to-End-Robotersteuerungsmodelle
- Datenerfassung für Mensch-Roboter-Interaktionsszenarien zur interaktiven verkörperten Intelligenz
- Entwicklung und Validierung von Embodied-SLAM- und autonomen Navigationsalgorithmen
- Daten aus unstrukturierten realen Szenen zur Verbesserung der Generalisierung verkörperter Modelle
- Aufbau egozentrischer Sehdatensätze für die Forschung zur verkörperten Wahrnehmung
Produktdetails