Thông tin cần thiết
Phương thức vận chuyển:Chuyển phát nhanh
Mô tả sản phẩm
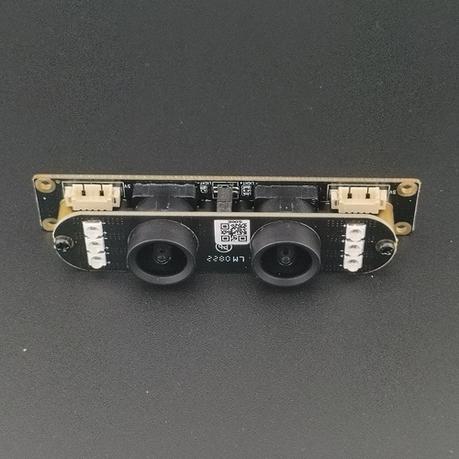
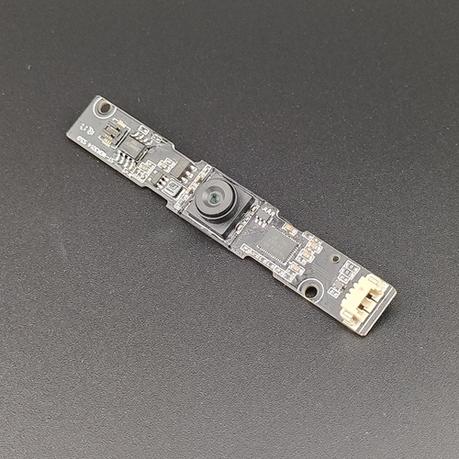
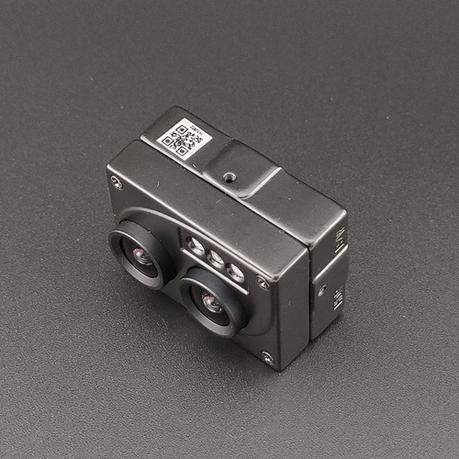
RS-288(ego) là một camera thu thập dữ liệu đa phương thức chuyên dụng được thiết kế cho huấn luyện mô hình lớn robot AI embodied và xây dựng bộ dữ liệu trí tuệ embodied. Cung cấp khả năng ghi nhận góc nhìn thứ nhất (egocentric), thiết bị stereo đeo đầu này tích hợp cảm biến hình ảnh global shutter kép 2MP, đơn vị đo lường quán tính 6 trục và micrô kép đồng bộ, tạo ra dữ liệu thị giác, quán tính và âm thanh được căn chỉnh thời gian đầy đủ, cần thiết cho các hệ thống AI hiện thân hiện đại.
Với độ phân giải RGB gốc kết hợp 3840×1200 và đồng bộ hóa ở cấp phần cứng trên tất cả các mô-đun cảm biến, RS288 loại bỏ việc căn chỉnh thời gian thủ công tốn nhiều công sức trong quá trình tiền xử lý tập dữ liệu. Các tham số nội tại và ngoại tại của stereo đã được hiệu chuẩn tại nhà máy cho phép xuất dữ liệu độ sâu và không gian ngay khi sử dụng, khiến nó hoàn toàn phù hợp để xây dựng tập dữ liệu huấn luyện cho học chính sách thị giác-vận động, nhận thức hiện thân, điều hướng SLAM và các mô hình lớn hiện thân đa phương thức. Giao thức UVC tiêu chuẩn và giao diện USB-C của nó đảm bảo tích hợp liền mạch với các nền tảng phát triển robot chạy Windows, Android và Linux.
Ưu điểm cốt lõi cho việc huấn luyện mô hình lớn AI hiện thân
- Hình ảnh Global Shutter cho Tương tác Hiện thân Năng động
Cảm biến global shutter kép 1/2.8 inch loại bỏ hoàn toàn biến dạng rolling shutter, ghi lại các khung hình chính xác về mặt hình học, không bị nhòe ngay cả trong quá trình robot chuyển động tốc độ cao, thao tác vật thể và tương tác môi trường năng động. Với pixel 2.8μm × 2.8μm và dải động rộng 65.3dB, nó bảo toàn chi tiết hình ảnh tinh tế trong các cảnh thực tế có độ tương phản cao, mang lại dữ liệu huấn luyện có độ trung thực cao giúp cải thiện khả năng tổng quát hóa và độ bền vững của các mô hình nhận thức hiện thân.
- Dữ liệu thị giác-quán tính liên kết chặt chẽ cho học chính sách vận động
IMU 6 trục tích hợp (gia tốc kế 3 trục + con quay hồi chuyển 3 trục) xuất dữ liệu gia tốc và vận tốc góc theo thời gian thực, được đồng bộ hóa phần cứng hoàn hảo với luồng camera kép. Bộ dữ liệu thị giác-quán tính được ghép chặt chẽ này là nền tảng để huấn luyện các mô hình ước lượng tư thế robot, điều khiển chuyển động và chính sách thị giác-vận động đầu cuối, loại bỏ nhu cầu căn chỉnh thời gian hậu kỳ phức tạp và giảm khối lượng công việc tiền xử lý dữ liệu cho các nhóm AI hiện thân.
- Dữ liệu Âm thanh-Hình ảnh Đa phương thức cho Trí tuệ Hiện thân
Hai micrô tích hợp thu âm thanh stereo môi trường được căn chỉnh hoàn toàn với dữ liệu hình ảnh và chuyển động, cho phép xây dựng các bộ dữ liệu đa phương thức hoàn chỉnh cho các mô hình lớn dạng embodied. Điều này hỗ trợ phát triển các hệ thống AI embodied đa phương thức có khả năng hiểu cảnh quan thị giác-thính giác kết hợp, tương tác người-máy và nhận thức sự kiện âm thanh, mở rộng chiều kích nhận thức của trí tuệ robot.
- Ghi độc lập ngoại tuyến cho các bộ dữ liệu hiện thân trong thế giới thực
Lưu trữ thẻ TF trên thiết bị lên đến 256GB hỗ trợ ghi dữ liệu độc lập trong thời gian dài mà không cần máy tính chủ, lý tưởng cho việc thu thập dữ liệu thực địa trong môi trường không có cấu trúc. Các nền tảng thử nghiệm robot có thân hoặc các bộ thiết bị đeo minh họa cho con người có thể ghi lại hàng giờ dữ liệu tương tác đa phương thức liên tục, hỗ trợ xây dựng bộ dữ liệu thực tế quy mô lớn để cải thiện khả năng tổng quát hóa zero-shot của các mô hình lớn có thân.
- Hiệu chuẩn lập thể tại nhà máy để tăng tốc lặp lại mô hình
Mỗi thiết bị RS288 đều trải qua quá trình hiệu chuẩn tại nhà máy đối với các thông số nội tại và ngoại tại của hệ thống hai mắt, mang lại khả năng căn chỉnh stereo ở mức pixel ngay khi xuất xưởng. Điều này loại bỏ công việc hiệu chuẩn tại chỗ tốn thời gian, giảm chi phí tiền xử lý dữ liệu và cho phép các nhóm AI hiện thân ngay lập tức tạo ra dữ liệu độ sâu stereo và dữ liệu không gian có thể sử dụng được, rút ngắn đáng kể chu kỳ từ thu thập dữ liệu đến lặp lại huấn luyện mô hình.
Thiết kế Quang học Tối ưu cho Nhận thức Hiện thân
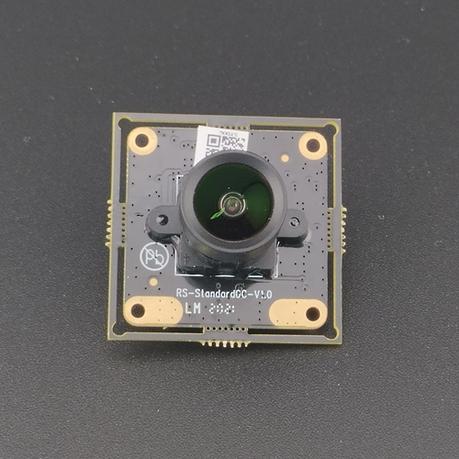
RS288 được trang bị các ống kính cấu trúc 5G độ chính xác cao theo ngàm M12×P0.5 tiêu chuẩn, với tổng chiều dài quang trình là 15,56mm. Thiết kế lấy nét cố định mang lại hình ảnh ổn định và nhất quán trên các khoảng cách làm việc và tương tác điển hình của robot, trong khi trường nhìn chéo siêu rộng 208° ghi lại cảnh quan môi trường góc nhìn thứ nhất rộng lớn — lý tưởng cho việc huấn luyện các mô hình điều hướng hiện thân, hiểu cảnh và thao tác vật thể. Các ống kính được căn chỉnh chính xác trong quá trình sản xuất để duy trì độ chính xác lập thể lâu dài và chất lượng bộ dữ liệu nhất quán.
Thiết kế Quang học Tối ưu cho Nhận thức Hiện thân
RS288 được trang bị các ống kính cấu trúc 5G độ chính xác cao theo ngàm M12×P0.5 tiêu chuẩn, với tổng chiều dài quang trình là 15,56mm. Thiết kế lấy nét cố định mang lại hình ảnh ổn định và nhất quán trên các khoảng cách làm việc và tương tác điển hình của robot, trong khi trường nhìn chéo siêu rộng 208° ghi lại cảnh quan môi trường góc nhìn thứ nhất rộng lớn — lý tưởng cho việc huấn luyện các mô hình điều hướng hiện thân, hiểu cảnh và thao tác vật thể. Các ống kính được căn chỉnh chính xác trong quá trình sản xuất để duy trì độ chính xác lập thể lâu dài và chất lượng bộ dữ liệu nhất quán.
Ứng dụng Chính trong AI Hiện thân & Mô hình Lớn cho Robot
- Xây dựng bộ dữ liệu huấn luyện đa phương thức cho các mô hình lớn AI hiện thân
- Thu thập dữ liệu trình diễn của con người cho việc học kỹ năng thao tác robot
- Chính sách thị giác-vận động và huấn luyện mô hình điều khiển robot đầu cuối đến đầu cuối
- Thu thập dữ liệu kịch bản tương tác người-máy cho trí tuệ hiện thân tương tác
- Phát triển và xác thực thuật toán SLAM hiện thân và điều hướng tự động
- Dữ liệu cảnh phi cấu trúc trong thế giới thực nhằm cải thiện khả năng tổng quát hóa của mô hình hiện thân
- Xây dựng bộ dữ liệu thị giác góc nhìn thứ nhất cho nghiên cứu nhận thức hiện thân
Chi tiết sản phẩm