Najważniejsze szczegóły
Wysyłka:Przesyłka
Wprowadzenie produktu
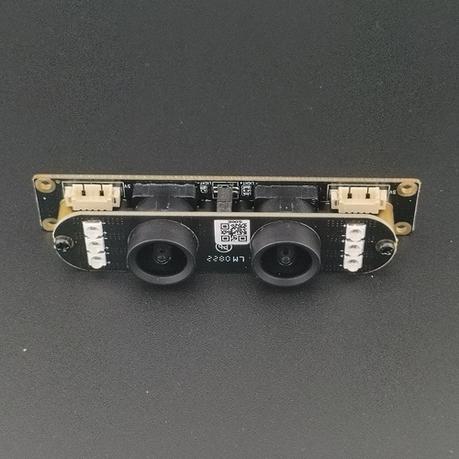
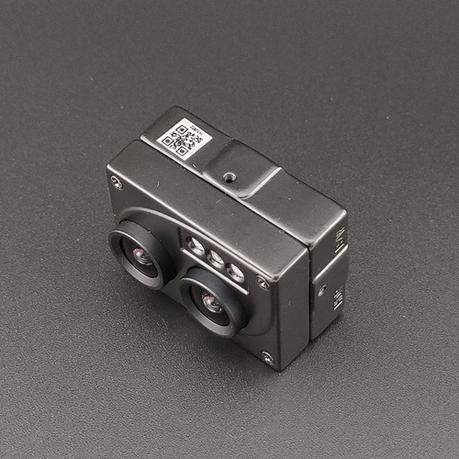
RS-288(ego) to dedykowana kamera do wielomodalnego pozyskiwania danych, zaprojektowana dlaszkolenie dużych modeli ucieleśnionych robotów AI oraz budowa zbiorów danych ucieleśnionej inteligencji. Zapewniając przechwytywanie perspektywy pierwszoosobowej egocentrycznej, to montowane na głowie urządzenie stereoskopowe integruje podwójne czujniki obrazu 2MP z globalną migawką, 6-osiowy inercyjny jednostkę pomiarową i zsynchronizowane podwójne mikrofony, generując w pełni zsynchronizowane czasowo dane wizualne, inercyjne i akustyczne wymagane dla nowoczesnych systemów ucieleśnionej sztucznej inteligencji.
Dzięki łącznej natywnej rozdzielczości RGB wynoszącej 3840×1200 oraz sprzętowej synchronizacji wszystkich modułów sensorycznych, RS288 eliminuje pracochłonne ręczne wyrównywanie czasowe podczas wstępnego przetwarzania zbiorów danych. Fabrycznie skalibrowane wewnętrzne i zewnętrzne parametry stereoskopowe umożliwiają gotowe do użycia wyjście danych głębi i danych przestrzennych, co czyni go idealnym do budowania zbiorów danych treningowych do uczenia polityk wizualno-ruchowych, percepcji ucieleśnionej, nawigacji SLAM oraz multimodalnych ucieleśnionych dużych modeli. Jego standardowy protokół UVC i interfejs USB-C zapewniają bezproblemową integrację z platformami programistycznymi robotyki działającymi w systemach Windows, Android i Linux.
Kluczowe zalety w trenowaniu dużych modeli ucieleśnionej AI
- Obrazowanie z globalną migawką dla dynamicznej ucieleśnionej interakcji
Podwójne czujniki global shutter 1/2,8 cala całkowicie eliminują zniekształcenia rolling shutter, rejestrując geometrycznie precyzyjne, pozbawione rozmycia klatki nawet podczas szybkiego ruchu robota, manipulacji obiektami i dynamicznych interakcji ze środowiskiem. Dzięki pikselom 2,8μm × 2,8μm i szerokiemu zakresowi dynamicznemu 65,3dB zachowuje drobne szczegóły wizualne w scenariuszach rzeczywistych o wysokim kontraście, dostarczając wysokiej wierności dane treningowe, które poprawiają generalizację i odporność modeli percepcji ucieleśnionej.
- Ściśle sprzężone dane wizualno-inercyjne do uczenia polityk silnikowych
Wbudowany 6-osiowy IMU (3-osiowy akcelerometr + 3-osiowy żyroskop) wyprowadza dane o przyspieszeniu i prędkości kątowej w czasie rzeczywistym, idealnie zsynchronizowane sprzętowo ze strumieniem z podwójnej kamery. Ten ściśle sprzężony zbiór danych wizualno-inercyjnych stanowi podstawę do trenowania estymacji pozy robota, sterowania ruchem oraz end-to-end modeli polityk wizualno-ruchowych, eliminując potrzebę złożonego wyrównywania czasowego po fakcie i zmniejszając nakład pracy związany z wstępnym przetwarzaniem zbiorów danych dla zespołów zajmujących się ucieleśnioną sztuczną inteligencją.
- Multimodalne dane audio-wizualne dla ucieleśnionej inteligencji
Podwójne zintegrowane mikrofony rejestrują stereofoniczne dźwięki otoczenia w pełni zsynchronizowane z danymi wizualnymi i ruchowymi, umożliwiając budowę kompletnych wielomodalnych zbiorów danych dla ucieleśnionych dużych modeli. Wspiera to rozwój wielomodalnych ucieleśnionych systemów AI zdolnych do wspólnego rozumienia scen wizualno-audio, interakcji człowiek-robot oraz percepcji zdarzeń akustycznych, rozszerzając wymiar percepcyjny inteligencji robotów.
- Offline'owe samodzielne nagrywanie dla rzeczywistych ucieleśnionych zbiorów danych
Pamięć karty TF na pokładzie do 256 GB obsługuje długotrwałe samodzielne rejestrowanie danych bez komputera hosta, idealne do rzeczywistego gromadzenia danych terenowych w nieustrukturyzowanych środowiskach. Platformy testowe robotów ucieleśnionych lub noszone zestawy do demonstracji ludzkich mogą rejestrować godziny ciągłych wielomodalnych danych interakcyjnych, wspierając budowę wielkoskalowych rzeczywistych zbiorów danych w celu poprawy generalizacji zero-shot dużych modeli ucieleśnionych.
- Fabryczna kalibracja stereoskopowa dla przyspieszonej iteracji modeli
Każda jednostka RS288 przechodzi fabryczną kalibrację wewnętrznych i zewnętrznych parametrów stereowizji, zapewniając wyrównanie stereoskopowe na poziomie piksela od razu po wyjęciu z pudełka. Eliminuje to czasochłonną kalibrację na miejscu, zmniejsza narzut związany z wstępnym przetwarzaniem danych i pozwala zespołom zajmującym się ucieleśnioną sztuczną inteligencją natychmiast generować użyteczne dane stereoskopowe dotyczące głębi i przestrzeni, znacznie skracając cykl od zbierania danych do iteracji treningu modelu.
Projekt optyczny zoptymalizowany pod kątem ucieleśnionej percepcji
RS288 jest wyposażony w wysokoprecyzyjne obiektywy strukturalne 5G w standardowym mocowaniu M12×P0.5, o łącznej długości toru optycznego 15,56 mm. Konstrukcja ze stałą ogniskową zapewnia stabilne i spójne obrazowanie na typowych dystansach pracy i interakcji robota, a ultraszerokie pole widzenia 208° po przekątnej rejestruje szeroki materiał z otoczenia z perspektywy pierwszej osoby — idealny do trenowania modeli nawigacji ucieleśnionej, rozumienia scen i manipulacji obiektami. Obiektywy są precyzyjnie wyrównywane podczas produkcji, aby zachować długoterminową dokładność stereoskopową i spójną jakość zbiorów danych.
Projekt optyczny zoptymalizowany pod kątem ucieleśnionej percepcji
RS288 jest wyposażony w wysokoprecyzyjne obiektywy strukturalne 5G w standardowym mocowaniu M12×P0.5, o łącznej długości toru optycznego 15,56 mm. Konstrukcja ze stałą ogniskową zapewnia stabilne i spójne obrazowanie na typowych dystansach pracy i interakcji robota, a ultraszerokie pole widzenia 208° po przekątnej rejestruje szeroki materiał z otoczenia z perspektywy pierwszej osoby — idealny do trenowania modeli nawigacji ucieleśnionej, rozumienia scen i manipulacji obiektami. Obiektywy są precyzyjnie wyrównywane podczas produkcji, aby zachować długoterminową dokładność stereoskopową i spójną jakość zbiorów danych.
Główne zastosowania w ucieleśnionej sztucznej inteligencji i dużych modelach robotów
- Budowa wielomodalnego zbioru danych treningowych dla dużych modeli ucieleśnionej sztucznej inteligencji
- Zbieranie danych z demonstracji ludzkich do uczenia umiejętności manipulacji robotami
- Trenowanie polityki wizualno-ruchowej oraz modeli end-to-end sterowania robotem
- Akwijycja danych ze scenariuszy interakcji człowiek-robot dla interaktywnej ucieleśnionej inteligencji
- Opracowywanie i walidacja algorytmów ucieleśnionego SLAM i autonomicznej nawigacji
- Danych ze scen nieustrukturyzowanych z rzeczywistego świata w celu poprawy generalizacji modeli ucieleśnionych
- Budowa zbiorów danych wizji egocentrycznej do badań nad ucieleśnioną percepcją
Szczegóły produktu