Détails essentiels
Expédition:livraison express
Introduction du produit
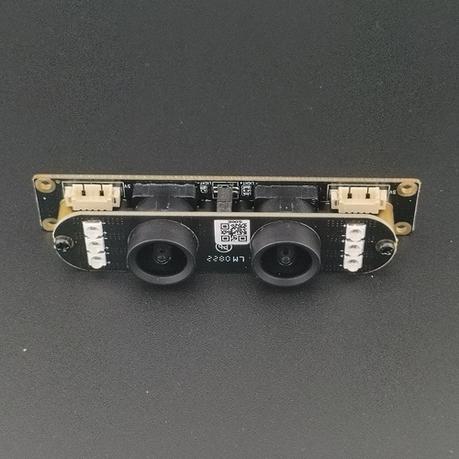
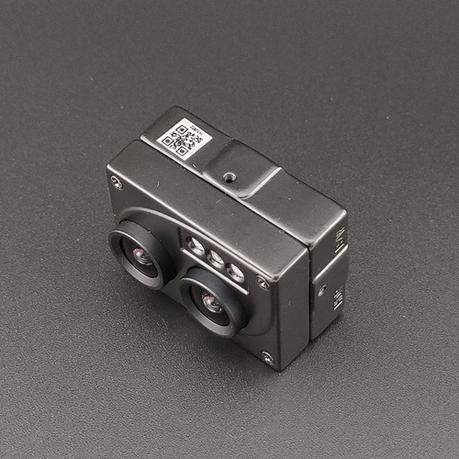
Le RS-288(ego) est une caméra dédiée à l'acquisition de données multimodales conçue pour entraînement de grands modèles de robots d'IA incarnée et construction d'ensembles de données d'intelligence incarnée. Offrant une capture de perspective égocentrique à la première personne, cet appareil stéréo monté sur la tête intègre deux capteurs d'image à obturateur global de 2 MP, une unité de mesure inertielle à 6 axes et des microphones doubles synchronisés, produisant des données visuelles, inertielles et acoustiques entièrement alignées dans le temps, requises pour les systèmes d'IA incarnée modernes.
Avec une résolution RVB native combinée de 3840×1200 et une synchronisation au niveau matériel entre tous les modules de détection, le RS288 élimine l'alignement temporel manuel fastidieux lors du prétraitement des jeux de données. Les paramètres intrinsèques et extrinsèques stéréo calibrés en usine permettent une sortie immédiate de données de profondeur et spatiales, ce qui le rend parfaitement adapté à la création de jeux de données d'entraînement pour l'apprentissage de politiques visuo-motrices, la perception incarnée, la navigation SLAM et les grands modèles incarnés multimodaux. Son protocole UVC standard et son interface USB-C garantissent une intégration transparente avec les plateformes de développement robotique fonctionnant sous Windows, Android et Linux.
Avantages clés pour l'entraînement des grands modèles d'IA incarnée
- Imagerie à obturateur global pour une interaction incarnée dynamique
Deux capteurs à obturateur global de 1/2,8 pouce éliminent complètement la distorsion de l'obturateur roulant, capturant des images géométriquement précises et sans flou même pendant le mouvement rapide d'un robot, la manipulation d'objets et l'interaction dynamique avec l'environnement. Doté de pixels de 2,8 μm × 2,8 μm et d'une plage dynamique étendue de 65,3 dB, il préserve les détails visuels fins dans les scènes réelles à fort contraste, fournissant des données d'entraînement de haute fidélité qui améliorent la généralisation et la robustesse des modèles de perception incarnée.
- Données visuelles-inertielles étroitement couplées pour l'apprentissage de politiques motrices
Une IMU 6 axes intégrée (accéléromètre 3 axes + gyroscope 3 axes) fournit des données d'accélération et de vitesse angulaire en temps réel, parfaitement synchronisées au niveau matériel avec le flux de la double caméra. Cet ensemble de données visuo-inertielles étroitement couplées est fondamental pour l'entraînement des modèles d'estimation de pose de robots, de contrôle du mouvement et de politiques visuo-motrices de bout en bout, éliminant le besoin d'un alignement temporel post-hoc complexe et réduisant la charge de prétraitement des ensembles de données pour les équipes d'IA incarnée.
- Données audio-visuelles multimodales pour l'intelligence incarnée
Des microphones intégrés doubles capturent l'audio environnemental stéréo, parfaitement aligné avec les données visuelles et de mouvement, permettant la construction d'ensembles de données multimodaux complets pour les grands modèles incarnés. Cela soutient le développement de systèmes d'IA incarnée multimodaux capables de compréhension conjointe de scènes visuelles et audio, d'interaction humain-robot et de perception d'événements acoustiques, élargissant la dimension perceptive de l'intelligence robotique.
- Enregistrement autonome hors ligne pour les ensembles de données incarnées du monde réel
Le stockage sur carte TF embarqué jusqu'à 256 Go prend en charge l'enregistrement de données autonome de longue durée sans ordinateur hôte, idéal pour la collecte de données de terrain réelles dans des environnements non structurés. Les plateformes de test de robots incarnés ou les dispositifs portables de démonstration humaine peuvent capturer des heures de données d'interaction multimodale continue, soutenant la construction d'ensembles de données réelles à grande échelle pour améliorer la généralisation zéro-shot des grands modèles incarnés.
- Calibrage stéréo en usine pour une itération accélérée des modèles
Chaque unité RS288 subit une calibration en usine des paramètres intrinsèques et extrinsèques binoculaires, offrant un alignement stéréo au niveau du pixel dès la sortie d'usine. Cela élimine le travail de calibration sur site chronophage, réduit la surcharge de prétraitement des données et permet aux équipes d'IA incarnée de générer immédiatement des données de profondeur stéréo et spatiales utilisables, raccourcissant considérablement le cycle entre la collecte de données et l'itération de l'entraînement des modèles.
Conception optique optimisée pour la perception incarnée
Le RS288 est équipé d'objectifs structurés 5G de haute précision dans une monture standard M12×P0.5, avec une longueur de trajet optique totale de 15,56 mm. La conception à focale fixe offre une imagerie stable et cohérente sur les distances typiques de travail et d'interaction des robots, tandis que le champ de vision diagonal ultra-large de 208° capture de vastes images environnementales égocentriques — idéal pour l'entraînement de modèles de navigation incarnée, de compréhension de scène et de manipulation d'objets. Les objectifs sont alignés avec précision lors de la fabrication afin de maintenir une précision stéréo à long terme et une qualité de jeu de données constante.
Conception optique optimisée pour la perception incarnée
Le RS288 est équipé d'objectifs structurés 5G de haute précision dans une monture standard M12×P0.5, avec une longueur de trajet optique totale de 15,56 mm. La conception à focale fixe offre une imagerie stable et cohérente sur les distances typiques de travail et d'interaction des robots, tandis que le champ de vision diagonal ultra-large de 208° capture de vastes images environnementales égocentriques — idéal pour l'entraînement de modèles de navigation incarnée, de compréhension de scène et de manipulation d'objets. Les objectifs sont alignés avec précision lors de la fabrication afin de maintenir une précision stéréo à long terme et une qualité de jeu de données constante.
Applications principales dans l'IA incarnée et les grands modèles de robots
- Construction d'ensembles de données d'entraînement multimodaux pour les grands modèles d'IA incarnée
- Collecte de données de démonstration humaine pour l'apprentissage des compétences de manipulation robotique
- Politique visuo-motrice et entraînement de modèles de contrôle robotique de bout en bout
- Acquisition de données de scénarios d'interaction humain-robot pour l'intelligence incarnée interactive
- Développement et validation d'algorithmes de SLAM incarné et de navigation autonome
- Des données de scènes non structurées du monde réel pour l'amélioration de la généralisation des modèles incarnés
- Construction d'ensembles de données de vision égocentrique pour la recherche sur la perception incarnée
Détails du produit