Temel Bilgiler
Nakliye Yöntemi:快递
Ürün Açıklaması
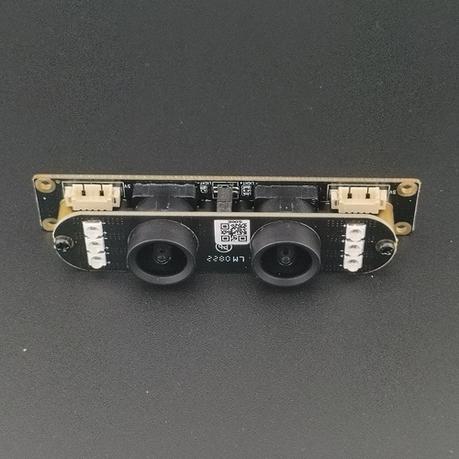
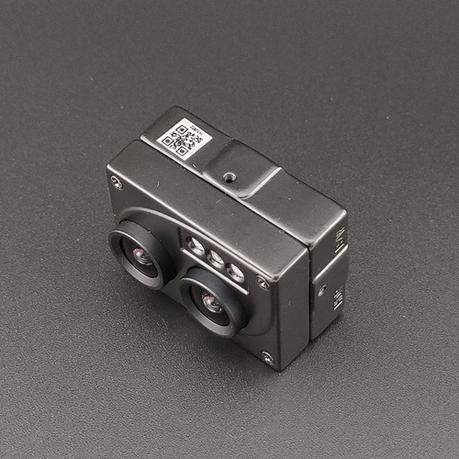
RS-188(ego) — bu, bedenleşdirilgen modelleriň umumylaşdyrylyşyny gowulandyrmak üçinjisimlenen emeli aň robot uly model türgenleşigi we jisimlenen aň maglumat toplumyny gurmak. Birinci şahıs egosentrik perspektif yakalama sunan bu başa takılabilir stereo cihaz, çift 2MP global deklanşör görüntü sensörü, 6 eksenli atalet ölçüm birimi ve senkronize çift mikrofonu entegre ederek modern bedenlenmiş yapay zeka sistemleri için gereken tamamen zaman hizalı görsel, ataletsel ve akustik verileri üretir.
3840×1200 birlikte doğal RGB çözünürlüğü ve tüm algılama modülleri arasında donanım düzeyinde senkronizasyon ile RS188, veri kümesi ön işleme sırasında emek yoğun manuel zamansal hizalamayı ortadan kaldırır. Fabrikada kalibre edilmiş stereo içsel ve dışsal parametreler, kutudan çıktığı gibi derinlik ve uzamsal veri çıkışı sağlar; bu da onu görsel-motor politika öğrenimi, bedenlenmiş algı, SLAM navigasyonu ve çok modlu bedenlenmiş büyük modeller için eğitim veri kümeleri oluşturmaya mükemmel şekilde uygun hale getirir. Standart UVC protokolü ve USB-C arayüzü, Windows, Android ve Linux çalıştıran robotik geliştirme platformlarıyla sorunsuz entegrasyonu garanti eder.
Bedenleşdirilgen AI uly modellerini türgenleşdirmek üçin esasy artykmaçlyklar
- Dinamik Bedenlenmiş Etkileşim için Global Deklanşör Görüntüleme
Dual 1/2.8 dyuym global shutter sensorlari rolling shutter buzulishini toliq yoq qiladi, yuqori tezlikdagi robot harakati, obyekt manipulyatsiyasi va dinamik muhit bilan o'zaro ta'sir paytida ham geometrik jihatdan aniq, xirasiz kadrlarni suratga oladi. 2.8μm × 2.8μm piksel va 65.3dB keng dinamik diapazonga ega bo'lib, yuqori kontrastli real dunyo sahnalarida nozik vizual tafsilotlarni saqlaydi va mujassamlangan idrok modellarining umumlashtirish qobiliyati va mustahkamligini yaxshilaydigan yuqori aniqlikdagi o'quv malumotlarini taqdim etadi.
- Motor siyosatini o'rganish uchun zich bog'langan vizual-inertsial malumotlar
O'rnatilgan 6 o'qli IMU (3 o'qli akselerometr + 3 o'qli giroskop) real vaqtda tezlanish va burchak tezligi ma'lumotlarini chiqaradi, ikki kamerali oqim bilan mukammal apparat sinxronlashtirilgan. Bu zich bog'langan vizual-inertsial ma'lumotlar to'plami robot pozitsiyasini baholash, harakatni boshqarish va uchdan-uchga vizual-motor siyosat modellarini o'qitish uchun asos bo'lib, murakkab keyingi vaqtinchalik moslashtirish zaruratini yo'q qiladi va embodied AI jamoalari uchun ma'lumotlar to'plamini oldindan qayta ishlash yukini kamaytiradi.
- Bedenlenmiş Zeka için Çok Modlu Ses-Görsel Veri
Eki birleşken mikrofon stereofonik çewre sesini wizual we hereket maglumatlary bilen doly gabat gelýän görnüşde ýazga alýar, bu bolsa jisimlenen uly modeller üçin doly multimodal maglumat toplumlaryny gurmaga mümkinçilik berýär. Bu, wizual-audio sahnany birleşdirip düşünmek, adam-robot özara täsirleşmesi we akustik hadysalary duýmak ukybyna eýe bolan multimodal jisimlenen emeli aň ulgamlaryny ösdürmegi goldaýar we robot aňynyň duýgy ölçegini giňeldýär.
- Haqiqiy dunyo embodied ma'lumotlar to'plamlari uchun oflayn mustaqil yozib olish
256GB'qa shekem bolǵan TF kartası saqlawı, host kompyutersiz uzaq waqıt dawamında ǵárezsiz maǵlıwmat jazıwdı qollaydı, bul strukturasız ortalıqlarda haqıyqıy dala maǵlıwmatların jıynaw ushın ideal. Denelengen robot sınaq platformaları yamasa kiyiletuǵın adam kórsetiw qurılmaları bir neshe saat dawamında úzliksiz kóp modal óz-ara tásir maǵlıwmatların jazıp ala aladı, bul denelengen úlken modellerdiń nol-kadr ulıwmalastırıwın jaqsılaw ushın keń kólemli haqıyqıy dala maǵlıwmatlar toplamın qurıwdı qollaydı.
- Modeliň çaltlaşdyrylan iterasiýasy üçin zawoddaky stereo kalibrleme
Har bir RS188 birligi binocular ichki va tashqi parametrlarining zavod kalibrlashidan o'tadi va qutidan chiqqan holda piksel darajasidagi stereo tekislashni taqdim etadi. Bu vaqt talab qiladigan joyida kalibrlash ishlarini yoq qiladi, malumotlarni oldindan qayta ishlash yukini kamaytiradi va mujassamlangan AI jamoalariga darhol foydalanish mumkin bo'lgan stereo chuqurlik va fazoviy malumotlarni yaratish imkonini beradi, bu esa malumot yig'ishdan model o'qitish iteratsiyasigacha bo'lgan tsiklni sezilarli darajada qisqartiradi.
Bedenlenmiş Algı için Optimize Edilmiş Optik Tasarım
RS188 standart M12×P0.5 berkidiji bilen ýokary takyklykly 5G gurluşly linzalary bilen enjamlaşdyrylandyr, umumy optiki ýol uzynlygy 15.56mm. Fiksirlenen fokus dizaýny robotyň adaty işleýiş we özara täsir aralyklarynda durnukly, yzygiderli şekillendirişi üpjün edýär, ultra giň 125° diagonal görüş meýdany bolsa giň egosentrik daşky gurşaw wideosyny ýazýar — bu bedenleşdirilgen nawigasiýa, sahna düşünmek we obýekt manipulýasiýa modellerini türgenleşdirmek üçin idealdyr. Linzalar uzak möhletli stereo takyklygy we yzygiderli maglumatlar toplumynyň hilini saklamak üçin önümçilik wagtynda takyk deňleşdirilýär.
Bedenlenmiş Algı için Optimize Edilmiş Optik Tasarım
RS188 standart M12×P0.5 berkidiji bilen ýokary takyklykly 5G gurluşly linzalary bilen enjamlaşdyrylandyr, umumy optiki ýol uzynlygy 15.56mm. Fiksirlenen fokus dizaýny robotyň adaty işleýiş we özara täsir aralyklarynda durnukly, yzygiderli şekillendirişi üpjün edýär, ultra giň 125° diagonal görüş meýdany bolsa giň egosentrik daşky gurşaw wideosyny ýazýar — bu bedenleşdirilgen nawigasiýa, sahna düşünmek we obýekt manipulýasiýa modellerini türgenleşdirmek üçin idealdyr. Linzalar uzak möhletli stereo takyklygy we yzygiderli maglumatlar toplumynyň hilini saklamak üçin önümçilik wagtynda takyk deňleşdirilýär.
Bedenlenmiş Yapay Zeka ve Robot Büyük Modellerinde Birincil Uygulamalar
- Embodied AI katta modellari uchun ko'p modal o'qitish ma'lumotlar to'plamini qurish
- Robot manipülasyon beceri öğrenimi için insan gösterim verisi toplama
- Wizual-hereket syýasaty we ahyrky-ahyryna robot dolandyryş modelini türgenleşdirmek
- Etkileşimli bedenlenmiş zeka için insan-robot etkileşimi senaryo verisi toplama
- Embodied SLAM va avtonom navigatsiya algoritmlarini ishlab chiqish va tekshirish
- hakyky dünýäniň gurluşsyz sahna maglumatlaryny ýygnamak üçin niýetlenen ýörite köp modal maglumat ýygnamak kamerasydyr
- Bedenlenmiş algı araştırması için egosentrik görü veri kümesi oluşturma
Ürün Detayları