基本信息
物流方式:快递
商品介紹
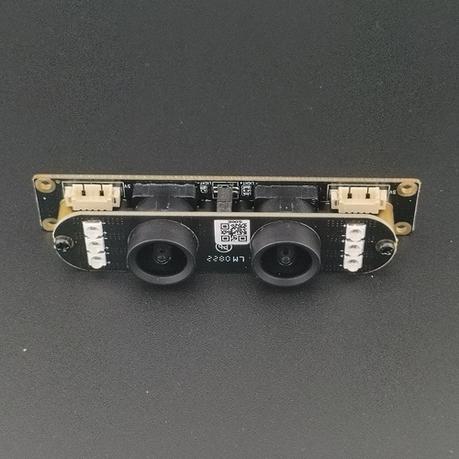
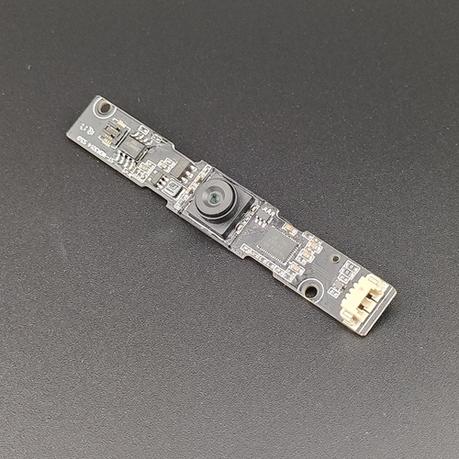
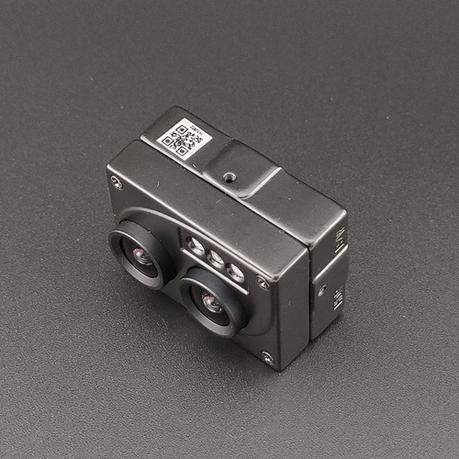
RS-288(ego) 是一款專用的多模態資料擷取相機,專為具身 AI 機器人大型模型訓練與具身智慧資料集建構. 提供第一人稱自我中心視角擷取,這款頭戴式立體裝置整合雙 2MP 全域快門影像感測器、六軸慣性測量單元與同步雙麥克風,產生現代具身 AI 系統所需之完全時間對齊的視覺、慣性與聲學資料。
RS288 具備 3840×1200 的合併原生 RGB 解析度,並在所有感測模組間實現硬體級同步,消除了資料集預處理過程中耗費人力的人工時間對齊。出廠校準的立體 intrinsics 與 extrinsics 參數可實現開箱即用的深度與空間資料輸出,使其完美適用於為視覺-運動策略學習、具身感知、SLAM 導航及多模態具身大型模型建構訓練資料集。其標準 UVC 協定與 USB-C 介面確保能與執行 Windows、Android 及 Linux 的機器人開發平台無縫整合。
具身 AI 大型模型訓練的核心優勢
- 用於動態具身互動的全域快門成像
雙 1/2.8 吋全域快門感測器完全消除滾動快門失真,即使在機器人高速運動、物體操作與動態環境互動期間,也能擷取幾何精確、無模糊的畫面。具備 2.8μm × 2.8μm 像素與 65.3dB 寬動態範圍,可在高對比的真實場景中保留細緻的視覺細節,提供高保真訓練資料,進而提升具身感知模型的泛化能力與穩健性。
- 用於運動策略學習的緊密耦合視覺慣性資料
內建六軸 IMU(三軸加速度計 + 三軸陀螺儀)輸出即時加速度與角速度資料,並與雙相機串流完美硬體同步。這組緊密耦合的視覺慣性資料集是訓練機器人姿態估計、運動控制與端到端視覺運動策略模型的基礎,免除了複雜的事後時間對齊需求,並減輕具身 AI 團隊的資料集預處理工作量。
- 用於具身智慧的多模態視聽資料
雙整合麥克風擷取立體環境音訊,與視覺及動作資料完全對齊,能夠建構完整的多模態資料集,供具身大型模型使用。此支援多模態具身 AI 系統的開發,使其能夠進行視覺與音訊聯合場景理解、人機互動及聲學事件感知,擴展機器人智慧的感知維度。
- 真實世界具身資料集的離線獨立錄製
內建 TF 卡儲存最高支援 256GB,支援無需主機電腦的長時間獨立資料錄製,非常適合非結構化環境中的真實場域資料收集。具身機器人測試平台或穿戴式人類示範裝置可擷取數小時的連續多模態互動資料,支援大規模真實世界資料集建構,以提升具身大型模型的零樣本泛化能力。
- 工廠立體校正以加速模型迭代
每一台 RS288 裝置皆經過雙目內參與外參的工廠校準,開箱即可提供像素級立體對齊。這消除了耗時的現場校準工作、降低資料前處理的負擔,並讓具身 AI 團隊能立即產生可用的立體深度與空間資料,大幅縮短從資料收集到模型訓練迭代的週期。
針對具身感知最佳化的光學設計
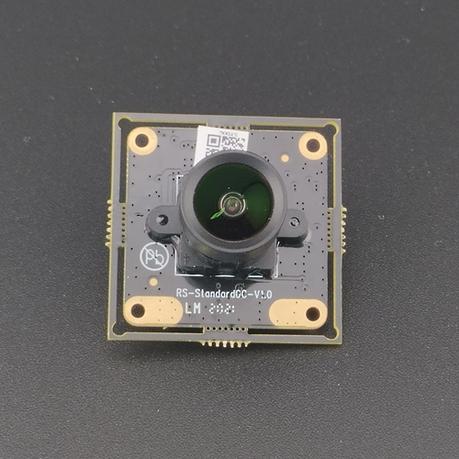
RS288 配備高精度 5G 結構化鏡頭,採用標準 M12×P0.5 接環,總光學軌道長度為 15.56mm。定焦設計在典型的機器人工作與互動距離下提供穩定、一致的成像,而超廣角 208° 對角視野可擷取廣泛的自我中心環境影像——非常適合訓練具身導航、場景理解與物體操作模型。鏡頭在製造過程中經過精確對準,以維持長期的立體精度與一致的資料集品質。
針對具身感知最佳化的光學設計
RS288 配備高精度 5G 結構化鏡頭,採用標準 M12×P0.5 接環,總光學軌道長度為 15.56mm。定焦設計在典型的機器人工作與互動距離下提供穩定、一致的成像,而超廣角 208° 對角視野可擷取廣泛的自我中心環境影像——非常適合訓練具身導航、場景理解與物體操作模型。鏡頭在製造過程中經過精確對準,以維持長期的立體精度與一致的資料集品質。
具身 AI 與機器人大型模型的主要應用
- 具身 AI 大型模型的多模態訓練資料集建構
- 用於機器人操作技能學習之人類示範資料收集
- 視覺-運動策略與端到端機器人控制模型訓練
- 用於互動式具身智慧之人機互動場景資料擷取
- 具身 SLAM 與自主導航演算法的開發與驗證
- 用於提升具身模型泛化能力的真實世界非結構化場景資料
- 用於具身感知研究之自我中心視覺資料集建置
產品細節