Detalhes essenciais
Envio:Entrega expressa
Introdução do Produto
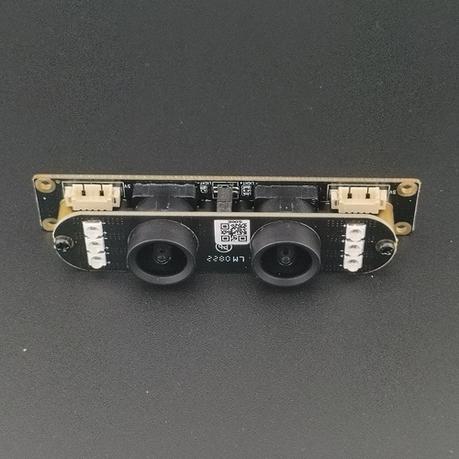
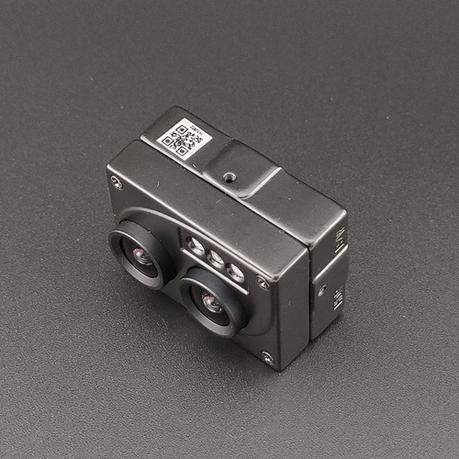
O RS-288(ego) é uma câmera dedicada de aquisição de dados multimodal projetada para treinamento de grandes modelos de robôs de IA incorporada e construção de conjuntos de dados de inteligência incorporada. Oferecendo captura em perspectiva egocêntrica em primeira pessoa, este dispositivo estéreo montável na cabeça integra dois sensores de imagem globais de 2MP, uma unidade de medição inercial de 6 eixos e microfones duplos sincronizados, produzindo dados visuais, inerciais e acústicos totalmente alinhados no tempo, necessários para sistemas modernos de IA incorporada.
Com uma resolução RGB nativa combinada de 3840×1200 e sincronização em nível de hardware entre todos os módulos de detecção, o RS288 elimina o alinhamento temporal manual intensivo em mão de obra durante o pré-processamento do conjunto de dados. Parâmetros intrínsecos e extrínsecos estéreo calibrados de fábrica permitem a saída de dados de profundidade e espaciais prontos para uso, tornando-o perfeitamente adequado para construir conjuntos de dados de treinamento para aprendizado de políticas visuomotoras, percepção incorporada, navegação SLAM e grandes modelos incorporados multimodais. Seu protocolo UVC padrão e interface USB-C garantem integração perfeita com plataformas de desenvolvimento de robótica executando Windows, Android e Linux.
Vantagens principais para o treinamento de grandes modelos de IA incorporada
- Imagem com Obturador Global para Interação Incorporada Dinâmica
Sensores globais duplos de 1/2,8 polegadas eliminam completamente a distorção do obturador rolante, capturando quadros geometricamente precisos e sem desfoque mesmo durante o movimento de robôs em alta velocidade, a manipulação de objetos e a interação ambiental dinâmica. Com pixels de 2,8μm × 2,8μm e ampla faixa dinâmica de 65,3dB, preserva detalhes visuais refinados em cenas do mundo real de alto contraste, fornecendo dados de treinamento de alta fidelidade que melhoram a generalização e a robustez dos modelos de percepção incorporada.
- Dados visual-inerciais fortemente acoplados para aprendizado de políticas motoras
Uma IMU de 6 eixos integrada (acelerômetro de 3 eixos + giroscópio de 3 eixos) fornece dados de aceleração e velocidade angular em tempo real, perfeitamente sincronizados por hardware com o fluxo de câmera dupla. Este conjunto de dados visual-inercial fortemente acoplado é fundamental para treinar estimativa de pose de robôs, controle de movimento e modelos de política visuomotora de ponta a ponta, eliminando a necessidade de alinhamento temporal pós-processamento complexo e reduzindo a carga de pré-processamento de conjuntos de dados para equipes de IA incorporada.
- Dados Multimodais Áudio-Visuais para Inteligência Incorporada
Microfones integrados duplos capturam áudio ambiental estéreo totalmente alinhado com dados visuais e de movimento, permitindo a construção de conjuntos de dados multimodais completos para grandes modelos incorporados. Isso apoia o desenvolvimento de sistemas de IA incorporada multimodal capazes de compreensão conjunta de cenas visual-auditivas, interação humano-robô e percepção de eventos acústicos, expandindo a dimensão perceptiva da inteligência robótica.
- Gravação autônoma offline para conjuntos de dados incorporados do mundo real
O armazenamento em cartão TF integrado de até 256 GB suporta gravação de dados autónoma de longa duração sem um computador anfitrião, ideal para a recolha de dados de campo do mundo real em ambientes não estruturados. Plataformas de teste de robôs incorporados ou equipamentos vestíveis de demonstração humana podem capturar horas de dados de interação multimodal contínua, apoiando a construção de conjuntos de dados do mundo real em larga escala para melhorar a generalização zero-shot de grandes modelos incorporados.
- Calibração estéreo de fábrica para iteração acelerada de modelos
Cada unidade RS288 passa por calibração de fábrica dos parâmetros intrínsecos e extrínsecos binoculares, proporcionando alinhamento estéreo em nível de pixel pronto para uso. Isso elimina o demorado trabalho de calibração no local, reduz a sobrecarga de pré-processamento de dados e permite que as equipes de IA incorporada gerem imediatamente dados espaciais e de profundidade estéreo utilizáveis, encurtando significativamente o ciclo desde a coleta de dados até a iteração do treinamento do modelo.
Design Óptico Otimizado para Percepção Incorporada
O RS288 é equipado com lentes estruturadas 5G de alta precisão em uma montagem padrão M12×P0.5, com um comprimento total do caminho óptico de 15,56 mm. O design de foco fixo proporciona imagens estáveis e consistentes nas distâncias típicas de trabalho e interação dos robôs, enquanto o campo de visão diagonal ultraamplo de 208° captura amplas imagens ambientais egocêntricas — ideal para treinar modelos de navegação incorporada, compreensão de cenas e manipulação de objetos. As lentes são alinhadas com precisão durante a fabricação para manter a precisão estéreo de longo prazo e a qualidade consistente do conjunto de dados.
Design Óptico Otimizado para Percepção Incorporada
O RS288 é equipado com lentes estruturadas 5G de alta precisão em uma montagem padrão M12×P0.5, com um comprimento total do caminho óptico de 15,56 mm. O design de foco fixo proporciona imagens estáveis e consistentes nas distâncias típicas de trabalho e interação dos robôs, enquanto o campo de visão diagonal ultraamplo de 208° captura amplas imagens ambientais egocêntricas — ideal para treinar modelos de navegação incorporada, compreensão de cenas e manipulação de objetos. As lentes são alinhadas com precisão durante a fabricação para manter a precisão estéreo de longo prazo e a qualidade consistente do conjunto de dados.
Principais Aplicações em IA Incorporada e Grandes Modelos de Robôs
- Construção de conjunto de dados de treinamento multimodal para grandes modelos de IA incorporada
- Coleta de dados de demonstração humana para aprendizagem de habilidades de manipulação robótica
- Política visuomotora e treinamento de modelos de controle de robôs ponta a ponta
- Aquisição de dados de cenários de interação humano-robô para inteligência incorporada interativa
- Desenvolvimento e validação de algoritmos de SLAM incorporado e navegação autônoma
- Dados de cenas não estruturadas do mundo real para melhoria da generalização de modelos incorporados
- Construção de conjuntos de dados de visão egocêntrica para pesquisa em percepção incorporada
Detalhes do Produto