Необходимые детали
Доставка:Экспресс-доставка
Введение в продукт
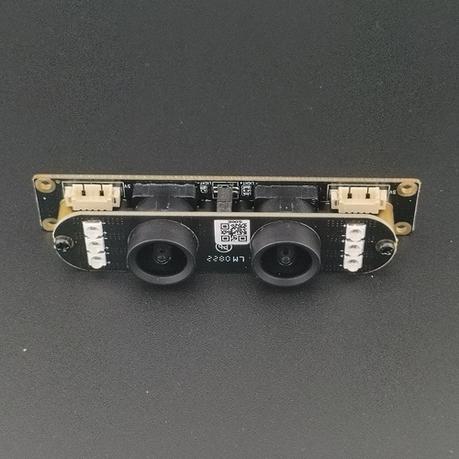
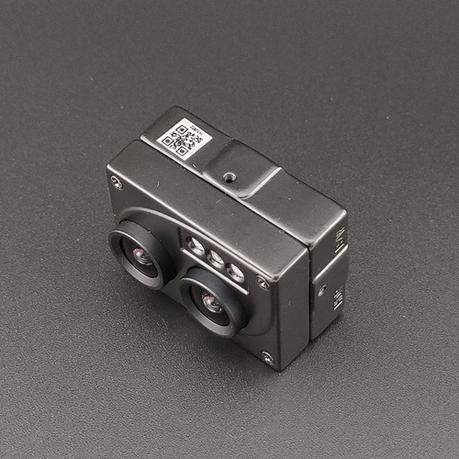
RS-288(ego) — это специализированная камера для мультимодального сбора данных, разработанная дляобучение больших моделей воплощённых ИИ-роботов и построение наборов данных воплощённого интеллекта. Обеспечивая захват эгоцентрической перспективы от первого лица, это носимoe стереоустройство объединяет два 2-мегапиксельных датчика изображения с глобальным затвором, 6-осевой инерциальный измерительный модуль и синхронизированные двойные микрофоны, создавая полностью синхронизированные по времени визуальные, инерциальные и акустические данные, необходимые для современных систем воплощённого ИИ.
С совокупным нативным разрешением RGB 3840×1200 и аппаратной синхронизацией всех сенсорных модулей RS288 устраняет трудоёмкое ручное временное выравнивание при предварительной обработке наборов данных. Заводская калибровка внутренних и внешних параметров стереосистемы обеспечивает готовый к использованию вывод данных о глубине и пространственных данных, что делает его идеально подходящим для создания обучающих наборов данных для обучения визуально-моторной политике, воплощённого восприятия, навигации SLAM и мультимодальных воплощённых больших моделей. Его стандартный протокол UVC и интерфейс USB-C обеспечивают бесшовную интеграцию с платформами разработки робототехники под управлением Windows, Android и Linux.
Ключевые преимущества для обучения больших моделей воплощённого ИИ
- Глобальный затвор для визуализации динамического воплощённого взаимодействия
Два глобальных затвора размером 1/2,8 дюйма полностью устраняют искажения типа «роллинг-шаттер», обеспечивая геометрически точные кадры без смазывания даже при высокоскоростном движении робота, манипулировании объектами и динамическом взаимодействии с окружающей средой. Благодаря пикселям 2,8 мкм × 2,8 мкм и широкому динамическому диапазону 65,3 дБ сохраняются мелкие визуальные детали в реальных сценах с высоким контрастом, что обеспечивает высокоточные обучающие данные, повышающие обобщающую способность и устойчивость моделей воплощённого восприятия.
- Плотно связанные визуально-инерциальные данные для обучения моторной политике
Встроенный 6-осевой IMU (3-осевой акселерометр + 3-осевой гироскоп) выводит данные об ускорении и угловой скорости в реальном времени, идеально синхронизированные на аппаратном уровне с потоком сдвоенных камер. Этот тесно связанный визуально-инерциальный набор данных является основой для обучения моделей оценки позы робота, управления движением и сквозных визуально-моторных политик, устраняя необходимость в сложном постфактумном временном выравнивании и снижая нагрузку на предварительную обработку наборов данных для команд в области воплощённого ИИ.
- Мультимодальные аудиовизуальные данные для воплощённого интеллекта
Двойные встроенные микрофоны захватывают стереофонический звук окружающей среды, полностью синхронизированный с визуальными данными и данными о движении, что позволяет создавать полные мультимодальные наборы данных для воплощённых больших моделей. Это поддерживает разработку мультимодальных воплощённых систем ИИ, способных к совместному визуально-аудиальному пониманию сцены, взаимодействию человека и робота и восприятию акустических событий, расширяя перцептивное измерение интеллекта роботов.
- Автономная запись в офлайн-режиме для наборов данных воплощённого ИИ в реальном мире
Встроенное хранилище на TF-карте объёмом до 256 ГБ поддерживает длительную автономную запись данных без использования хост-компьютера, что идеально подходит для сбора полевых данных в реальных условиях в неструктурированных средах. Тестовые платформы воплощённых роботов или носимые установки для демонстрации действий человека могут записывать многочасовые непрерывные данные мультимодального взаимодействия, поддерживая построение крупномасштабных наборов данных реального мира для улучшения zero-shot обобщения воплощённых больших моделей.
- Заводская стереокалибровка для ускоренной итерации модели
Каждый блок RS288 проходит заводскую калибровку внутренних и внешних параметров бинокулярной системы, обеспечивая попиксельное стереосовмещение «из коробки». Это исключает трудоёмкую калибровку на месте, снижает накладные расходы на предобработку данных и позволяет командам, работающим с воплощённым ИИ, сразу получать пригодные стереоглубинные и пространственные данные, значительно сокращая цикл от сбора данных до итерации обучения модели.
Оптический дизайн, оптимизированный для воплощённого восприятия
RS288 оснащён высокоточными 5G структурированными объективами в стандартном креплении M12×P0.5 с общей длиной оптического тракта 15,56 мм. Конструкция с фиксированным фокусом обеспечивает стабильную и согласованную визуализацию на типичных рабочих и интерактивных дистанциях робота, а сверхширокое диагональное поле зрения 208° захватывает широкие эгоцентрические данные об окружающей среде — идеально подходит для обучения моделей воплощённой навигации, понимания сцены и манипуляции объектами. Объективы точно выравниваются в процессе производства для поддержания долгосрочной стереоточности и стабильного качества набора данных.
Оптический дизайн, оптимизированный для воплощённого восприятия
RS288 оснащён высокоточными 5G структурированными объективами в стандартном креплении M12×P0.5 с общей длиной оптического тракта 15,56 мм. Конструкция с фиксированным фокусом обеспечивает стабильную и согласованную визуализацию на типичных рабочих и интерактивных дистанциях робота, а сверхширокое диагональное поле зрения 208° захватывает широкие эгоцентрические данные об окружающей среде — идеально подходит для обучения моделей воплощённой навигации, понимания сцены и манипуляции объектами. Объективы точно выравниваются в процессе производства для поддержания долгосрочной стереоточности и стабильного качества набора данных.
Основные применения в воплощённом ИИ и больших моделях роботов
- Построение мультимодальных обучающих наборов данных для больших моделей воплощённого ИИ
- Сбор данных демонстраций человека для обучения навыкам манипуляции роботов
- Обучение визуально-моторной политике и сквозной модели управления роботом
- Сбор данных сценариев взаимодействия человека и робота для интерактивного воплощённого интеллекта
- Разработка и валидация алгоритмов воплощённого SLAM и автономной навигации
- Данные реальных неструктурированных сцен для улучшения обобщения воплощённых моделей
- Построение наборов данных эгоцентрического зрения для исследований воплощённого восприятия
Детали продукта