Dettagli essenziali
Spedizione:Corriere espresso
Introduzione del prodotto
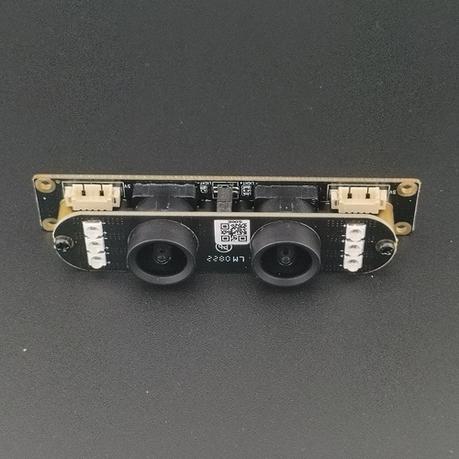
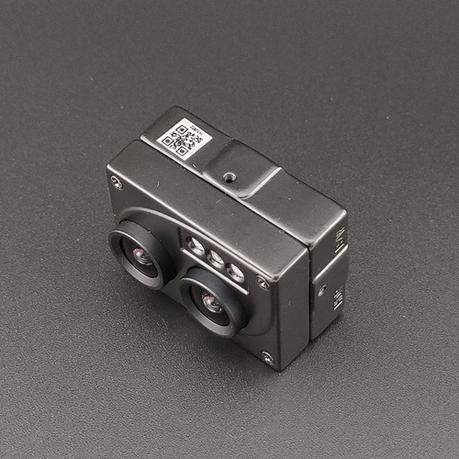
La RS-288(ego) è una telecamera dedicata all'acquisizione di dati multi-modali progettata per addestramento di modelli di grandi dimensioni per robot di IA incarnata e costruzione di set di dati per l'intelligenza incarnata. Offrendo una cattura in prospettiva in prima persona egocentrica, questo dispositivo stereo montabile sulla testa integra due sensori di immagine global shutter da 2MP, un'unità di misurazione inerziale a 6 assi e due microfoni sincronizzati, producendo dati visivi, inerziali e acustici completamente allineati nel tempo, necessari per i moderni sistemi di IA incarnata.
Con una risoluzione RGB nativa combinata di 3840×1200 e sincronizzazione a livello hardware tra tutti i moduli di rilevamento, l'RS288 elimina l'allineamento temporale manuale ad alta intensità di lavoro durante la preelaborazione del dataset. I parametri intrinseci ed estrinseci stereo calibrati in fabbrica consentono l'output immediato di dati di profondità e spaziali, rendendolo perfettamente adatto alla creazione di dataset di addestramento per l'apprendimento di policy visuo-motorie, la percezione incarnata, la navigazione SLAM e modelli incarnati multimodali di grandi dimensioni. Il suo protocollo UVC standard e l'interfaccia USB-C garantiscono un'integrazione senza soluzione di continuità con le piattaforme di sviluppo robotico che eseguono Windows, Android e Linux.
Vantaggi principali per l'addestramento di grandi modelli di IA incarnata
- Imaging Global Shutter per l'Interazione Dinamica Incarnata
Sensori global shutter doppi da 1/2,8 pollici eliminano completamente la distorsione rolling shutter, catturando fotogrammi geometricamente precisi e privi di sfocatura anche durante il movimento ad alta velocità dei robot, la manipolazione di oggetti e l'interazione dinamica con l'ambiente. Con pixel da 2,8μm × 2,8μm e un'ampia gamma dinamica di 65,3dB, preserva dettagli visivi fini in scene reali ad alto contrasto, fornendo dati di addestramento ad alta fedeltà che migliorano la generalizzazione e la robustezza dei modelli di percezione incarnata.
- Dati visuo-inerziali strettamente accoppiati per l'apprendimento delle politiche motorie
Un'IMU integrata a 6 assi (accelerometro a 3 assi + giroscopio a 3 assi) emette dati di accelerazione e velocità angolare in tempo reale, perfettamente sincronizzati a livello hardware con il flusso della doppia telecamera. Questo dataset visuale-inerziale strettamente accoppiato è fondamentale per addestrare modelli di stima della posa del robot, controllo del movimento e modelli di policy visuo-motoria end-to-end, eliminando la necessità di complessi allineamenti temporali post-hoc e riducendo il carico di preelaborazione del dataset per i team di IA incarnata.
- Dati Audio-Visivi Multi-Modali per l'Intelligenza Incarnata
Doppi microfoni integrati catturano audio ambientale stereo completamente allineato con i dati visivi e di movimento, consentendo la costruzione di set di dati multimodali completi per modelli di grandi dimensioni incarnati. Ciò supporta lo sviluppo di sistemi di IA incarnata multimodali in grado di comprendere congiuntamente scene visivo-uditive, interazione uomo-robot e percezione di eventi acustici, ampliando la dimensione percettiva dell'intelligenza robotica.
- Registrazione offline autonoma per dataset incarnati del mondo reale
L'archiviazione su scheda TF integrata fino a 256 GB supporta la registrazione dati autonoma di lunga durata senza un computer host, ideale per la raccolta di dati sul campo in ambienti non strutturati. Le piattaforme di test per robot incarnati o i sistemi indossabili per la dimostrazione umana possono catturare ore di dati di interazione multimodale continua, supportando la costruzione di set di dati su larga scala del mondo reale per migliorare la generalizzazione zero-shot dei grandi modelli incarnati.
- Calibrazione stereo in fabbrica per un'iterazione accelerata del modello
Ogni unità RS288 viene sottoposta a calibrazione in fabbrica dei parametri intrinseci ed estrinseci binoculari, garantendo un allineamento stereo a livello di pixel fin da subito. Ciò elimina il dispendioso lavoro di calibrazione sul posto, riduce il sovraccarico di preelaborazione dei dati e consente ai team di IA incarnata di generare immediatamente dati stereo di profondità e spaziali utilizzabili, accorciando significativamente il ciclo dalla raccolta dati all'iterazione dell'addestramento del modello.
Progettazione Ottica Ottimizzata per la Percezione Incarnata
La RS288 è dotata di lenti strutturate 5G ad alta precisione con attacco standard M12×P0.5, con una lunghezza totale del percorso ottico di 15,56 mm. Il design a fuoco fisso offre un'imaging stabile e coerente alle tipiche distanze di lavoro e interazione dei robot, mentre l'ultra-ampio campo visivo diagonale di 208° cattura ampie riprese ambientali egocentriche — ideali per l'addestramento di modelli di navigazione incarnata, comprensione della scena e manipolazione di oggetti. Le lenti sono allineate con precisione durante la produzione per mantenere l'accuratezza stereo a lungo termine e una qualità coerente del dataset.
Progettazione Ottica Ottimizzata per la Percezione Incarnata
La RS288 è dotata di lenti strutturate 5G ad alta precisione con attacco standard M12×P0.5, con una lunghezza totale del percorso ottico di 15,56 mm. Il design a fuoco fisso offre un'imaging stabile e coerente alle tipiche distanze di lavoro e interazione dei robot, mentre l'ultra-ampio campo visivo diagonale di 208° cattura ampie riprese ambientali egocentriche — ideali per l'addestramento di modelli di navigazione incarnata, comprensione della scena e manipolazione di oggetti. Le lenti sono allineate con precisione durante la produzione per mantenere l'accuratezza stereo a lungo termine e una qualità coerente del dataset.
Applicazioni Principali nell'IA Incarnata e nei Grandi Modelli Robotici
- Costruzione di dataset di addestramento multi-modale per grandi modelli di IA incarnata
- Raccolta di dati di dimostrazione umana per l'apprendimento delle abilità di manipolazione robotica
- Politica visuo-motoria e addestramento di modelli di controllo robotico end-to-end
- Acquisizione di dati di scenari di interazione uomo-robot per l'intelligenza incarnata interattiva
- Sviluppo e validazione di algoritmi di SLAM incarnato e navigazione autonoma
- Dati di scene non strutturate del mondo reale per il miglioramento della generalizzazione dei modelli incarnati
- Costruzione di dataset di visione egocentrica per la ricerca sulla percezione incarnata
Dettagli del prodotto