جزئیات اساسی
روش حمل و نقل:پست سریع
معرفی محصول
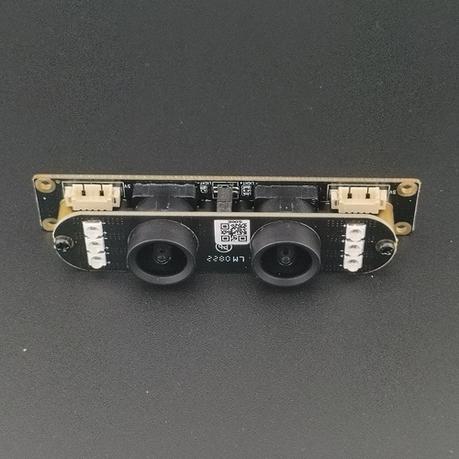
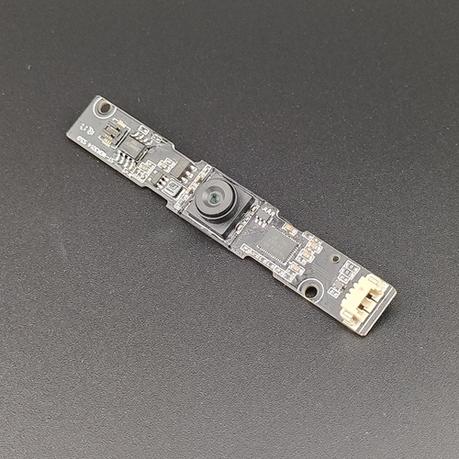
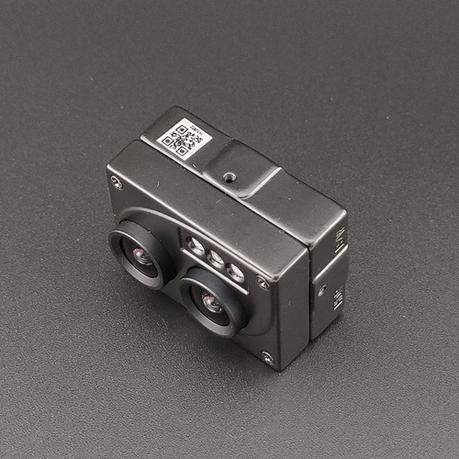
RS-288(ego) یک دوربین اختصاصی جمعآوری داده چندوجهی است که برای آموزش مدل بزرگ ربات هوش مصنوعی تجسمیافته و ساخت مجموعهداده هوش تجسمیافته. ارائه ثبت دیدگاه خودمحور اولشخص، این دستگاه استریو قابل نصب بر سر، حسگرهای تصویر گلوبال شاتر دوگانه ۲ مگاپیکسلی، یک واحد اندازهگیری اینرسی ۶ محوره و میکروفونهای دوگانه همگامسازیشده را یکپارچه میکند و دادههای بصری، اینرسی و صوتی کاملاً همترازشده زمانی مورد نیاز برای سیستمهای هوش مصنوعی تجسمیافته مدرن را تولید میکند.
با وضوح بومی ترکیبی RGB برابر با 3840×1200 و همگامسازی در سطح سختافزار در تمام ماژولهای حسگر، RS288 همترازی زمانی دستی و پرزحمت را در پیشپردازش مجموعهداده حذف میکند. پارامترهای درونی و بیرونی استریو که در کارخانه کالیبره شدهاند، خروجی داده عمق و فضایی آماده به کار را ممکن میسازند و آن را کاملاً مناسب برای ساخت مجموعهدادههای آموزشی برای یادگیری سیاست بینایی-حرکتی، ادراک تجسمیافته، ناوبری SLAM و مدلهای بزرگ تجسمیافته چندوجهی میکنند. پروتکل استاندارد UVC و رابط USB-C آن یکپارچهسازی بیدرنگ با پلتفرمهای توسعه رباتیک در حال اجرا روی Windows، Android و Linux را تضمین میکنند.
مزایای اصلی برای آموزش مدلهای بزرگ هوش مصنوعی تجسمیافته
- تصویربرداری گلوبال شاتر برای تعامل پویای تجسمیافته
دو سنسور شاتر گلوبال ۱/۲.۸ اینچی بهطور کامل اعوجاج شاتر رولینگ را حذف میکنند و حتی در حین حرکت پرسرعت ربات، دستکاری اشیا و تعامل پویا با محیط، فریمهای دقیق از نظر هندسی و بدون تاری ثبت میکنند. با پیکسلهای ۲.۸μm × ۲.۸μm و محدوده دینامیکی گسترده ۶۵.۳dB، جزئیات بصری ریزدانه را در صحنههای واقعی با کنتراست بالا حفظ میکند و دادههای آموزشی با وفاداری بالا ارائه میدهد که تعمیمپذیری و استحکام مدلهای ادراک تجسمیافته را بهبود میبخشد.
- دادههای بصری-اینرسی بههمپیوسته برای یادگیری سیاست حرکتی
یک IMU ششمحوره داخلی (شتابسنج سهمحوره + ژیروسکوپ سهمحوره) دادههای شتاب و سرعت زاویهای را بهصورت بلادرنگ خروجی میدهد که از نظر سختافزاری بهطور کامل با جریان دوربین دوگانه همگامسازی شده است. این مجموعهداده بصری-اینرسی بهشدت جفتشده، پایهای برای آموزش تخمین وضعیت ربات، کنترل حرکت و مدلهای سیاست بصری-حرکتی سرتاسری است و نیاز به همترازی زمانی پیچیده پس از پردازش را حذف کرده و حجم پیشپردازش مجموعهداده را برای تیمهای هوش مصنوعی تجسمیافته کاهش میدهد.
- دادههای چندوجهی صوتی-بصری برای هوش تجسمیافته
دو میکروفون یکپارچه، صدای محیطی استریو را بهطور کامل با دادههای بصری و حرکتی همتراز ثبت میکنند و امکان ساخت مجموعهدادههای چندوجهی کامل برای مدلهای بزرگ تجسمیافته را فراهم میسازند. این امر از توسعه سیستمهای هوش مصنوعی تجسمیافته چندوجهی که قادر به درک مشترک صحنه بصری-صوتی، تعامل انسان-ربات و ادراک رویداد صوتی هستند پشتیبانی میکند و بُعد ادراکی هوش ربات را گسترش میدهد.
- ضبط مستقل آفلاین برای مجموعهدادههای تجسمیافته دنیای واقعی
ذخیرهسازی کارت TF داخلی تا ۲۵۶ گیگابایت از ضبط دادههای مستقل و طولانیمدت بدون نیاز به رایانه میزبان پشتیبانی میکند، که برای جمعآوری دادههای میدانی در محیطهای غیرساختاریافته ایدهآل است. پلتفرمهای آزمایش رباتهای تجسمیافته یا تجهیزات پوشیدنی نمایش انسانی میتوانند ساعتها داده تعامل چندوجهی پیوسته را ثبت کنند و از ساخت مجموعهدادههای بزرگمقیاس دنیای واقعی برای بهبود تعمیمپذیری بدوننمونه (zero-shot) مدلهای بزرگ تجسمیافته پشتیبانی کنند.
- کالیبراسیون استریو کارخانه برای تسریع تکرار مدل
هر واحد RS288 تحت کالیبراسیون کارخانهای پارامترهای ذاتی و خارجی دوچشمی قرار میگیرد و همترازی استریو در سطح پیکسل را از همان ابتدا ارائه میدهد. این امر کار وقتگیر کالیبراسیون در محل را حذف میکند، سربار پیشپردازش داده را کاهش میدهد و به تیمهای هوش مصنوعی تجسمیافته اجازه میدهد بلافاصله عمق استریو و دادههای فضایی قابل استفاده تولید کنند و چرخه از جمعآوری داده تا تکرار آموزش مدل را بهطور قابلتوجهی کوتاه کنند.
طراحی نوری بهینهشده برای ادراک تجسمیافته
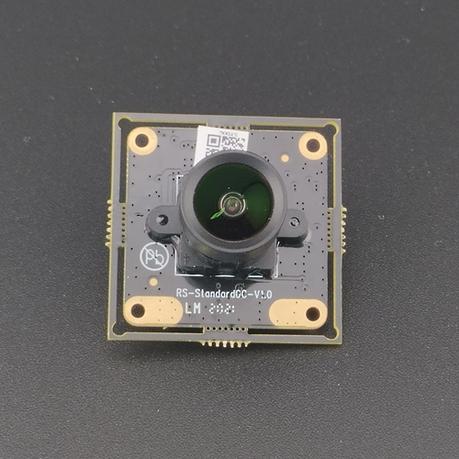
RS288 به لنزهای ساختاریافته 5G با دقت بالا در پایه استاندارد M12×P0.5 مجهز شده است، با طول مسیر نوری کل 15.56 میلیمتر. طراحی فوکوس ثابت تصویربرداری پایدار و یکنواختی را در فواصل کاری و تعاملی معمول ربات ارائه میدهد، در حالی که میدان دید قطری فوقالعاده گسترده 208 درجه، تصاویر محیطی خودمحور وسیعی را ثبت میکند — ایدهآل برای آموزش مدلهای ناوبری تجسمیافته، درک صحنه و دستکاری اشیاء. لنزها در طول تولید به دقت تراز میشوند تا دقت استریو بلندمدت و کیفیت پایدار مجموعه داده حفظ شود.
طراحی نوری بهینهشده برای ادراک تجسمیافته
RS288 به لنزهای ساختاریافته 5G با دقت بالا در پایه استاندارد M12×P0.5 مجهز شده است، با طول مسیر نوری کل 15.56 میلیمتر. طراحی فوکوس ثابت تصویربرداری پایدار و یکنواختی را در فواصل کاری و تعاملی معمول ربات ارائه میدهد، در حالی که میدان دید قطری فوقالعاده گسترده 208 درجه، تصاویر محیطی خودمحور وسیعی را ثبت میکند — ایدهآل برای آموزش مدلهای ناوبری تجسمیافته، درک صحنه و دستکاری اشیاء. لنزها در طول تولید به دقت تراز میشوند تا دقت استریو بلندمدت و کیفیت پایدار مجموعه داده حفظ شود.
کاربردهای اصلی در هوش مصنوعی تجسمیافته و مدلهای بزرگ ربات
- ساخت مجموعهداده آموزش چندوجهی برای مدلهای بزرگ هوش مصنوعی تجسمیافته
- جمعآوری دادههای نمایش انسانی برای یادگیری مهارت دستکاری ربات
- سیاست بینایی-حرکتی و آموزش مدل کنترل ربات سرتاسری
- جمعآوری دادههای سناریوی تعامل انسان-ربات برای هوش تجسمیافته تعاملی
- توسعه و اعتبارسنجی الگوریتم SLAM تجسمیافته و ناوبری خودمختار
- دادههای صحنه بدون ساختار دنیای واقعی برای بهبود تعمیمپذیری مدلهای تجسمیافته مهندسی شده است
- ساخت مجموعه داده بینایی خودمحور برای پژوهش ادراک تجسمیافته
جزئیات محصول